◆[エキスパート会員インタビュー記事] 製造業を変革する力(森内 眞 氏)
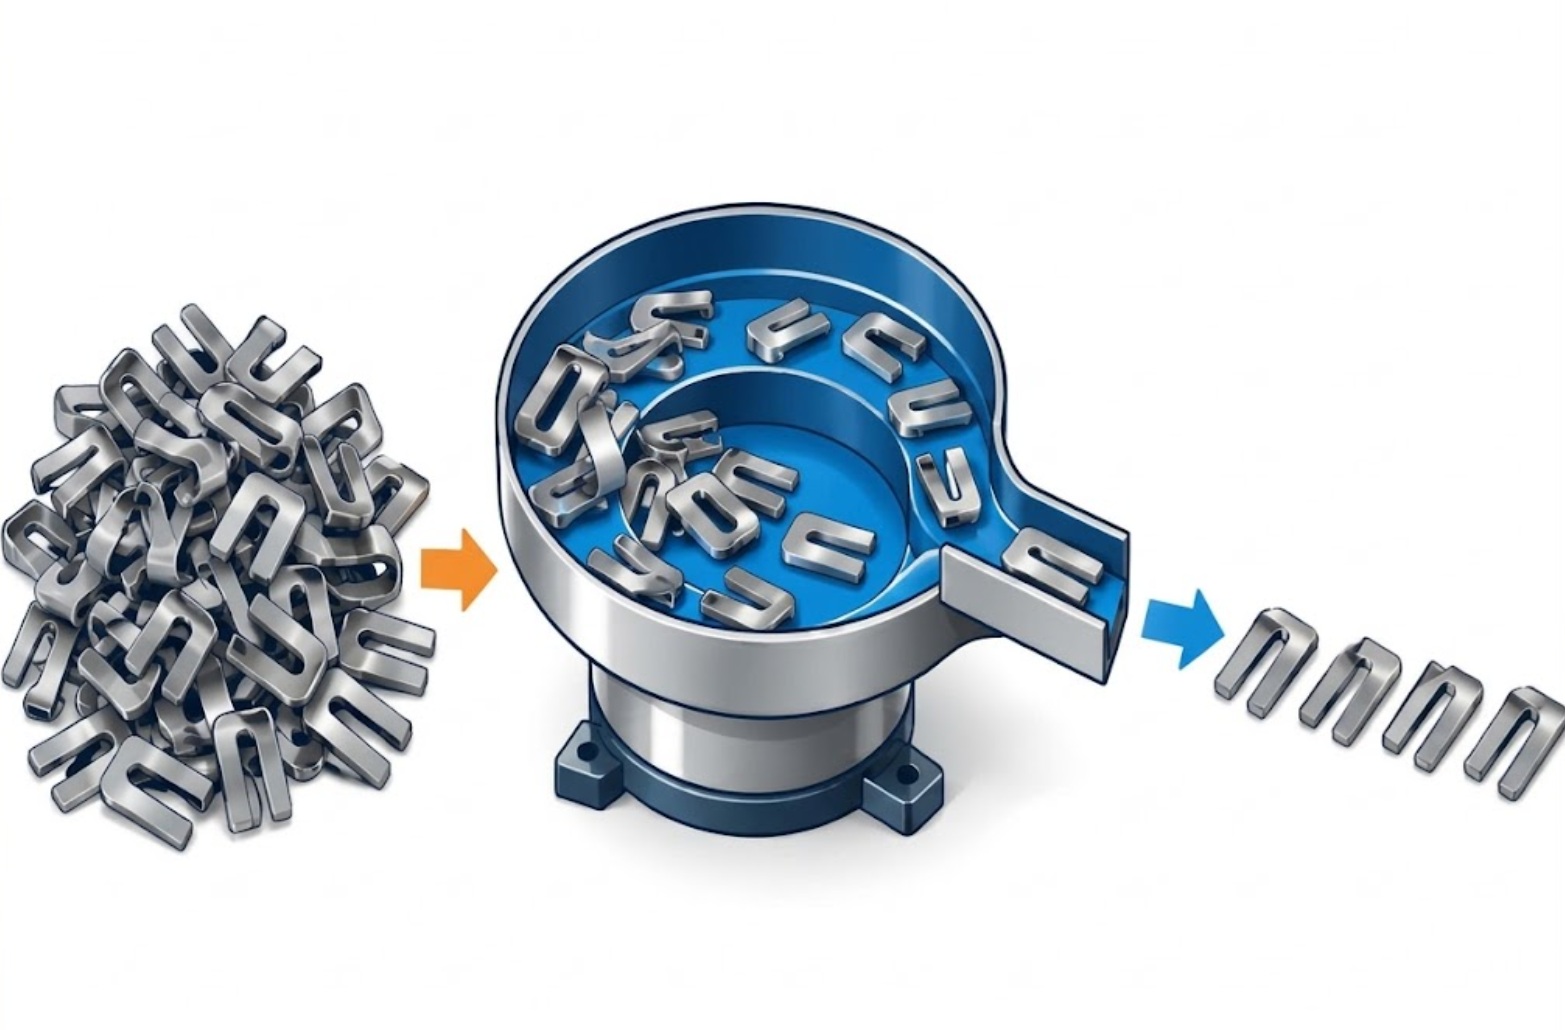
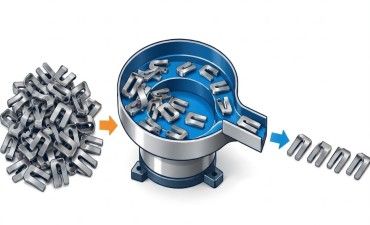
「組立機は動くのに、部品が来ないんです」自動化設備の試運転で、こんな声が上がったとします。部品を組み付ける動作は順調です。ところが、供給装置の出口には何も出てこない。ボウルの中をのぞくと、薄い金属クリップが互いに引っ掛かり、塊になって揺れています。振動を強めると、今度は二個重なったまま出口へ流れてきました。一個のつもりでつかんだハンドが、組立位置で止まります。作業者がクリップを一個ずつ置けば動くのに、箱から入れた途端に続かない。供給の難しさは、こうしたところにあります。ここでは説明のための想定例を使い、部品供給を設計する際の考え方をお伝えします。
◆関連解説記事:高難度自動化とは何か、第1回~成功する自動化と失敗する自動化の分岐点~
◆関連解説記事:高難度自動化とは何か、第2回~位置決め精度は、なぜ狙い通りに出ないのか~
◆関連解説記事:高難度自動化とは何か、第3回~柔らかいものは、なぜ自動化しにくいのか~
◆関連解説記事:高難度自動化とは何か、第4回 防毒マスクへのレンズはめ込みをどう自動化したか
◆関連解説記事:高難度自動化とは何か、第5回 極小部品の自動組立~電子部品・半導体・コネクタを確実に扱う~
◆関連解説記事:高難度自動化とは何か、第6回 画像処理だけでは解決できない検査 ~AIと画像処理をどう使い分けるか~
◆関連解説記事:高難度自動化とは何か、第7回 人にしかできない作業を自動化する ~熟練技能を設備へ落とし込む方法~
1.部品が引っ掛かる理由を見る
パーツフィーダーは、振動などを利用して部品を送り、通路や選別機構で姿勢をそろえる装置です。ただし、どんな部品でも、振動を調整すれば整列するわけではありません。
クリッ...
◆[エキスパート会員インタビュー記事] 製造業を変革する力(森内 眞 氏)
「組立機は動くのに、部品が来ないんです」自動化設備の試運転で、こんな声が上がったとします。部品を組み付ける動作は順調です。ところが、供給装置の出口には何も出てこない。ボウルの中をのぞくと、薄い金属クリップが互いに引っ掛かり、塊になって揺れています。振動を強めると、今度は二個重なったまま出口へ流れてきました。一個のつもりでつかんだハンドが、組立位置で止まります。作業者がクリップを一個ずつ置けば動くのに、箱から入れた途端に続かない。供給の難しさは、こうしたところにあります。ここでは説明のための想定例を使い、部品供給を設計する際の考え方をお伝えします。
◆関連解説記事:高難度自動化とは何か、第1回~成功する自動化と失敗する自動化の分岐点~
◆関連解説記事:高難度自動化とは何か、第2回~位置決め精度は、なぜ狙い通りに出ないのか~
◆関連解説記事:高難度自動化とは何か、第3回~柔らかいものは、なぜ自動化しにくいのか~
◆関連解説記事:高難度自動化とは何か、第4回 防毒マスクへのレンズはめ込みをどう自動化したか
◆関連解説記事:高難度自動化とは何か、第5回 極小部品の自動組立~電子部品・半導体・コネクタを確実に扱う~
◆関連解説記事:高難度自動化とは何か、第6回 画像処理だけでは解決できない検査 ~AIと画像処理をどう使い分けるか~
◆関連解説記事:高難度自動化とは何か、第7回 人にしかできない作業を自動化する ~熟練技能を設備へ落とし込む方法~
1.部品が引っ掛かる理由を見る
パーツフィーダーは、振動などを利用して部品を送り、通路や選別機構で姿勢をそろえる装置です。ただし、どんな部品でも、振動を調整すれば整列するわけではありません。
クリップなら、開口部に別の部品の端が入り込む。薄い板なら、油膜で二枚が貼り付く。樹脂部品なら、静電気の影響で離れにくくなることもあります。同じ「出てこない」でも、原因は違います。
最初にしたいのは、実際に使う部品を箱から出し、少量ずつ広げてみることです。どの向きで重なるか。どこが引っ掛かるか。軽く揺すれば離れるか。手で一個を取り上げたとき、もう一個が付いてくるか。図面だけでは見えない供給の難しさが、ここで分かります。
試験には、きれいに並べた新品だけでなく、実際の梱包から取り出した部品を使いたいところです。輸送中の重なりや表面の油、わずかな反りも、供給状態を変えるからです。
2.一度に全部を解決しようとしない
絡まりを解き、表裏をそろえ、一列に並べる。この三つを、一本の通路で済ませようとすると、調整が難しくなります。
先ほどのクリップなら、まず少量を広い面へ出し、部品同士の重なりを減らします。その後、一個で通れるものを選び、最後に組立に必要な向きへ直す。役割を分けると、どこで問題が起きているかも見つけやすくなります。
例えば、重なった部品を通路から戻す仕組みを設ける方法があります。ただし、戻した部品が同じ場所へ集中すれば、そこでまた絡まります。戻し先にも余裕を持たせ、供給量を抑える必要があります。
「部品が来ないから、もっと入れる」。現場では自然な対応ですが、詰め込み過ぎが原因なら逆効果です。供給量を減らすことで、一個ずつ取り出しやすくなる場合もあります。
3.向きをそろえる場所を変える
供給装置の出口で、すべての部品を完全に同じ向きにする必要はあるでしょうか。
次の工程に回転できるハンドがあれば、部品を取り上げた後で向きを直せます。治具への挿入時に姿勢が決まる構造なら、供給側に求める整列の程度を緩められるかもしれません。大切なのは、供給装置単体の完成度より、組立位置へ確実に一個を届けられることです。
一方、形状の違いを利用して向きを選別する方法にも限界があります。図面上では表裏を見分けられても、その差が小さく、部品のばらつきや通路の摩耗に埋もれてしまえば、量産では安定しません。
製品の機能に影響しない範囲で、引っ掛かりを減らす、姿勢を判別しやすい形状にする、といった変更も検討できます。もちろん、設計部門との確認が必要です。供給しにくさを設備だけで抱え込まず、製品側へ相談することも技術者の仕事です。
4.バラ積みは、見えれば取れるとは限らない
箱に入った部品をカメラで認識し、ロボットで取り出すバラ積み供給も、有力な方法です。ただ、部品の位置が分かることと、取り出せることは別です。
つかむ場所が他の部品に隠れている。ハンドが箱の壁に当たる。一個を持ち上げたら、絡んだ部品も一緒に上がる。画像だけでは片付かない問題が残ります。
そこで、取りやすい部品を優先し、取れない状態が続いたら部品の配置を崩す、といった対応を考えます。取り出した後に二個取りを確認することも欠かせません。難しい部品を無理につかみにいくより、つかみやすい状態をつくる方が、設備全体として安定する場合があります。
5.満杯から空になるまで確かめる
供給試験で見たいのは、うまく流れた瞬間の速さだけではありません。
箱が満杯のとき、残りが少ないとき、補給した直後。それぞれで流れ方は変わります。下流側を止めて再開したときに詰まらないかも確認します。平均の供給数が足りていても、ときどき長く途切れれば、組立機は待たされます。
供給の設計は、部品を力ずくで並べる仕事ではありません。部品がどう重なり、どう離れ、どの姿勢なら扱いやすいかを見つける仕事です。
組立機の前で立ち止まり、箱の中の部品を一握り広げてみる。その小さな観察が、高難度自動化を動かす最初の一歩になります。
※本記事を執筆した専門家「森内 眞」が講師のセミナー 一覧

 会場受講の方:[東京・大井町]きゅりあん 第1回:4階第3グループ活動室/第2回:6階中会議室4階研修室/第3回:4階研修室