◆高難度自動化とは何か、第5回 極小部品の自動組立~電子部品・半導体・コネクタを確実に扱う~
◆[エキスパート会員インタビュー記事] 製造業を変革する力(森内 眞 氏)
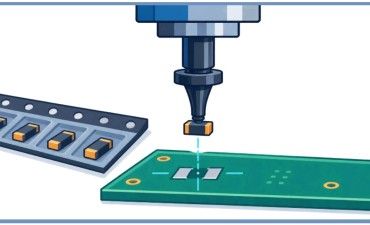
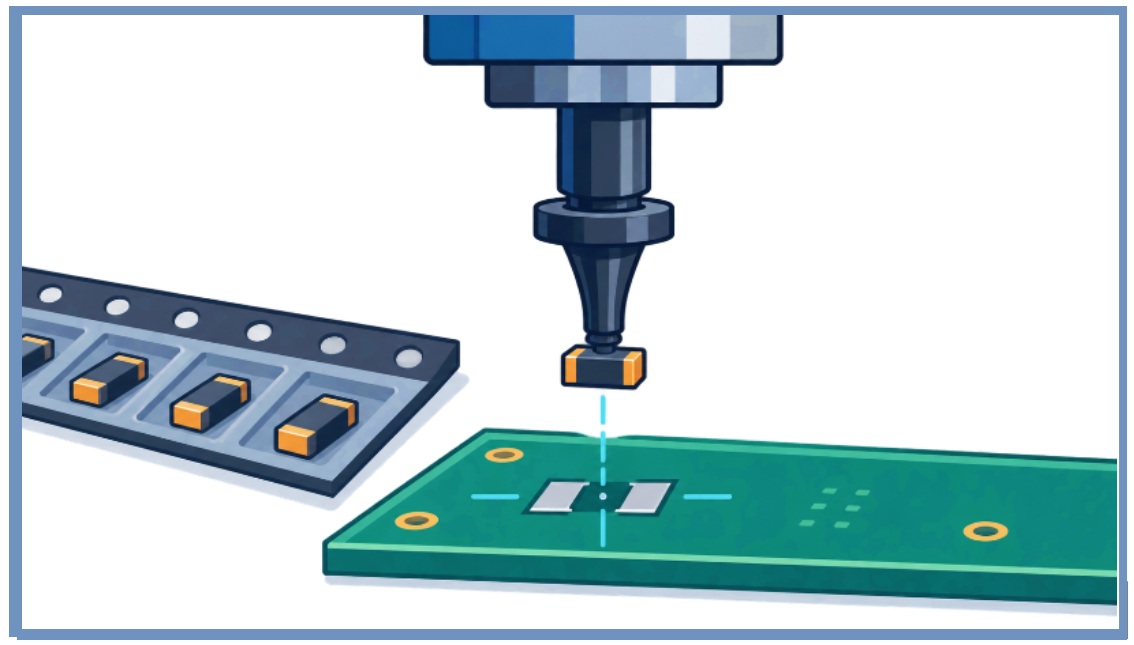
自動化設備の試運転で、吸着ノズルが小さな電子部品を取りに行きました。ノズルは所定の位置まで下降し、真空圧も正常です。ところが、持ち上げたはずの部品がありません。「供給位置がずれたのではないか」そう考えて確認すると、部品はなくなったのではなく、ノズルの側面に貼り付いていました。別の部品は二つ重なって持ち上がり、さらに別の部品は搬送途中で向きが変わっていました。私はこれまで、電子部品、半導体関連部品、コネクタなど、数多くの微小部品の自動化に携わってきました。その経験から強く感じるのは、部品は小さくなるほど扱いやすくなるのではなく、むしろ機械にとって気難しい存在になるということです。人がピンセットで簡単に扱える部品でも、設備で毎分何十個、何百個と安定して組み立てるとなると、難しさは一変します。軽いからこそ、わずかな静電気や空気の流れ、表面の油分、設備の振動などに影響されるためです。
◆関連解説記事:高難度自動化とは何か、第1回~成功する自動化と失敗する自動化の分岐点~
◆関連解説記事:高難度自動化とは何か、第2回~位置決め精度は、なぜ狙い通りに出ないのか~
◆関連解説記事:高難度自動化とは何か、第3回~柔らかいものは、なぜ自動化しにくいのか~
◆関連解説記事:高難度自動化とは何か、第4回 防毒マスクへのレンズはめ込みをどう自動化したか
1.小さくなると、見えない力が大きくなる
ある程度の大きさがある部品では、重力の影響を無視できません。ところが、部品が小さく軽くなるほど、静電気や付着力、表面張力などの影響が相対的...
◆高難度自動化とは何か、第5回 極小部品の自動組立~電子部品・半導体・コネクタを確実に扱う~
◆[エキスパート会員インタビュー記事] 製造業を変革する力(森内 眞 氏)
自動化設備の試運転で、吸着ノズルが小さな電子部品を取りに行きました。ノズルは所定の位置まで下降し、真空圧も正常です。ところが、持ち上げたはずの部品がありません。「供給位置がずれたのではないか」そう考えて確認すると、部品はなくなったのではなく、ノズルの側面に貼り付いていました。別の部品は二つ重なって持ち上がり、さらに別の部品は搬送途中で向きが変わっていました。私はこれまで、電子部品、半導体関連部品、コネクタなど、数多くの微小部品の自動化に携わってきました。その経験から強く感じるのは、部品は小さくなるほど扱いやすくなるのではなく、むしろ機械にとって気難しい存在になるということです。人がピンセットで簡単に扱える部品でも、設備で毎分何十個、何百個と安定して組み立てるとなると、難しさは一変します。軽いからこそ、わずかな静電気や空気の流れ、表面の油分、設備の振動などに影響されるためです。
◆関連解説記事:高難度自動化とは何か、第1回~成功する自動化と失敗する自動化の分岐点~
◆関連解説記事:高難度自動化とは何か、第2回~位置決め精度は、なぜ狙い通りに出ないのか~
◆関連解説記事:高難度自動化とは何か、第3回~柔らかいものは、なぜ自動化しにくいのか~
◆関連解説記事:高難度自動化とは何か、第4回 防毒マスクへのレンズはめ込みをどう自動化したか
1.小さくなると、見えない力が大きくなる
ある程度の大きさがある部品では、重力の影響を無視できません。ところが、部品が小さく軽くなるほど、静電気や付着力、表面張力などの影響が相対的に大きくなります。
例えば、吸着ノズルが部品を所定の位置へ置いた後も、部品がノズルから離れないことがあります。真空を切っただけでは落ちず、圧縮空気を吹き出すと、今度は部品が飛んでしまいます。
このとき、真空圧の設定だけを何度調整しても解決しないことがあります。ノズル先端の材質や形状、部品との接触面積、排気時間、周囲の帯電状態まで確認しなければ、原因にたどり着けません。
振動式のパーツフィーダーでも同じです。振動を強くすれば供給量が増えるとは限りません。軽い部品は跳びはね、二つ重なり、正しい姿勢で進まなくなります。供給能力を上げようとした結果、出口で詰まり、設備全体の稼働率を下げることさえあります。極小部品では、単に機構を小さくすればよいのではありません。部品に働く力の関係そのものが変わると考える必要があります。
2.「つかむ」前に供給状態を整える
極小部品の自動化というと、高精度ロボットや画像処理装置に目が向きがちです。しかし、私が最初に確認するのは部品の供給状態です。部品が一つずつ、決められた姿勢で、毎回ほぼ同じ位置に出てこなければ、その後にどれほど高性能な装置を置いても安定しません。
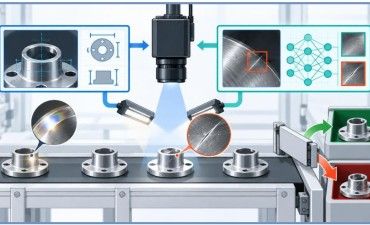
供給部では、部品同士の絡み、表裏の反転、二個取り、欠品、異物の混入などを調べます。部品の形状によっては、振動式フィーダーよりもトレイやエンボステープの方が安定します。一方、完全な整列が難しい部品では、カメラで位置と角度を測定して取り出す方法が有効です。
ただし、画像処理を使えば何でも解決できるわけではありません。撮像した直後に部品が動けば、認識した位置と、ノズルが取りに行く位置が一致しなくなります。まず部品が不用意に動かない受け面やポケットをつくり、そのうえで画像処理を使うことが重要です。
3.高精度だけに頼らない
微小なコネクタ端子や半導体関連部品を組み付けるとき、ロボットの位置精度だけで合わせようとすると、部品の寸法差やわずかな傾きが組立不良につながります。そこで必要になるのが、ずれを機械的に吸収する考え方です。
挿入部品の先端に案内形状を設ける、受け側に適切な面取りを付ける、ハンドにわずかな逃げや柔らかさを持たせるなど、接触したときに部品が自然に中心へ導かれる仕組みをつくります。
押し込む力の管理も欠かせません。位置が合っていない状態で押せば、端子の曲がりや欠け、目に見えない内部クラックを発生させます。力覚センサーや変位センサーを使い、正常時の「力と移動量の関係」を監視すれば、途中の引っ掛かりや浮きを検出できます。
ただし、大切なのはセンサーを付けること自体ではありません。「どの異常を、どの段階で、何の変化として捉えるのか」を先に決めることです。
4.設備だけでなく、使用環境まで設計する
極小部品を安定して扱うには、装置本体だけでなく、周囲の環境にも目を向ける必要があります。除電器を設置しても、風が強過ぎれば部品が動きます。吸着ノズルが摩耗すると、真空圧は正常でも部品の保持姿勢が傾きます。供給部に微細な粉や油が付着すれば、摩擦条件が変わります。温度や湿度の変化によって帯電状態が変わり、昨日まで問題なく動いていた設備が突然不安定になることもあります。
試運転で数十個を組み立てられただけでは、量産できるとはいえません。部品のロット差、長時間の連続運転、ノズルの汚れや摩耗、清掃後の状態まで確認して、初めて安定性を判断できます。
私が微小部品の自動化で重視してきたのは、単なる高精度ではありません。供給、保持、位置決め、組立、検出、排出、環境管理を一つの流れとして設計することです。
小さな部品ほど、設計者が見落とした小さな差を、大きな不具合として返してきます。だからこそ、「どうつかむか」だけでなく、「なぜ貼り付くのか」「なぜ姿勢が変わるのか」「異常をどこで見つけるのか」まで掘り下げなければなりません。極小部品を確実に扱う技術とは、小さな対象を相手にした、決して小さくない設計課題なのです。
※本記事を執筆した専門家「森内 眞」が講師のセミナー 一覧