◆高難度自動化とは何か、第4回 防毒マスクへのレンズはめ込みをどう自動化したか―柔らかいゴムと硬いアクリルを組み合わせる難しさ―
人が両手を使えば数十秒で終わるのに、機械に任せると急に難しくなる作業があります。私が自動化に取り組んだ、防毒マスクへのレンズのはめ込みも、その一つでした。マスク本体は柔らかいゴムでできています。その溝に硬いアクリル製レンズをはめ込み、接着剤で固定します。文字にすれば単純ですが、実際には、性質のまったく異なる二つの部品を傷付けずに組み合わせる、難度の高い作業でした。熟練者は、マスク本体を片手で支えながらゴムの溝を少し広げ、もう一方の手でレンズを斜めに差し込みます。最初にレンズの一部分を溝へ入れ、縁に沿って指を動かしながら、ゴムを少しずつかぶせていきます。力が強過ぎればレンズに傷が付き、場合によっては割れてしまいます。反対に弱過ぎると、途中でレンズが外れます。作業者はゴムの硬さや変形の状態を指先で感じ取りながら、力の大きさだけでなく、押す方向やレンズの傾きまで絶えず変えています。
◆関連解説記事:高難度自動化とは何か、第1回~成功する自動化と失敗する自動化の分岐点~
◆関連解説記事:高難度自動化とは何か、第2回~位置決め精度は、なぜ狙い通りに出ないのか~
◆関連解説記事:高難度自動化とは何か、第3回~柔らかいものは、なぜ自動化しにくいのか~
1.「手加減」をどのように設備へ置き換えるか
この「手加減」を、どのように設備へ置き換えるかが最大の課題でした。最初に考えたのは、マスク本体を治具に固定し、レンズを上から一気に押し込む方法です。しかし、実際に試すとうまくいきませんでした。
ゴム製品には、寸法や硬さ、形状にわずかなばらつきがあります。同じ位置を同じ力で押しても、毎回同じように変形するとは限りません。あるマスクでは入っても、次のマス...
◆高難度自動化とは何か、第4回 防毒マスクへのレンズはめ込みをどう自動化したか―柔らかいゴムと硬いアクリルを組み合わせる難しさ―
人が両手を使えば数十秒で終わるのに、機械に任せると急に難しくなる作業があります。私が自動化に取り組んだ、防毒マスクへのレンズのはめ込みも、その一つでした。マスク本体は柔らかいゴムでできています。その溝に硬いアクリル製レンズをはめ込み、接着剤で固定します。文字にすれば単純ですが、実際には、性質のまったく異なる二つの部品を傷付けずに組み合わせる、難度の高い作業でした。熟練者は、マスク本体を片手で支えながらゴムの溝を少し広げ、もう一方の手でレンズを斜めに差し込みます。最初にレンズの一部分を溝へ入れ、縁に沿って指を動かしながら、ゴムを少しずつかぶせていきます。力が強過ぎればレンズに傷が付き、場合によっては割れてしまいます。反対に弱過ぎると、途中でレンズが外れます。作業者はゴムの硬さや変形の状態を指先で感じ取りながら、力の大きさだけでなく、押す方向やレンズの傾きまで絶えず変えています。
◆関連解説記事:高難度自動化とは何か、第1回~成功する自動化と失敗する自動化の分岐点~
◆関連解説記事:高難度自動化とは何か、第2回~位置決め精度は、なぜ狙い通りに出ないのか~
◆関連解説記事:高難度自動化とは何か、第3回~柔らかいものは、なぜ自動化しにくいのか~
1.「手加減」をどのように設備へ置き換えるか
この「手加減」を、どのように設備へ置き換えるかが最大の課題でした。最初に考えたのは、マスク本体を治具に固定し、レンズを上から一気に押し込む方法です。しかし、実際に試すとうまくいきませんでした。
ゴム製品には、寸法や硬さ、形状にわずかなばらつきがあります。同じ位置を同じ力で押しても、毎回同じように変形するとは限りません。あるマスクでは入っても、次のマスクでは片側が浮いてしまいます。
本体を強く固定すると、ゴムがつぶれて溝の形まで変わります。緩く保持すると、レンズを押した瞬間に本体が逃げます。柔らかいワークは、強く押さえれば安定するわけではありません。押さえ方を間違えると、かえって組み立てにくくなるのです。
そこで、外側から締め付けるのではなく、マスクの内側から形を支える治具を考えました。人の顔に装着したときに近い形を保たせながら、レンズをはめ込む周辺だけを支える構造です。
治具の形状も、マスク本体にぴったり合わせればよいわけではありません。全面を拘束すると、ゴムが必要な方向へ変形できなくなります。支える部分と、あえて逃がす部分を分けることが重要でした。この方法により、ゴムの柔軟性を残したまま、本体全体が大きく動くことを防げました。
2.ゴムの溝をどのように広げるか
次の課題は、ゴムの溝をどのように広げるかです。
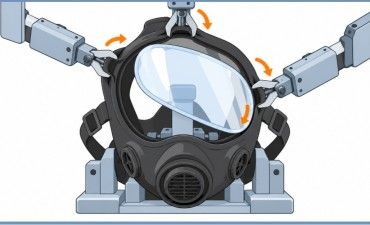
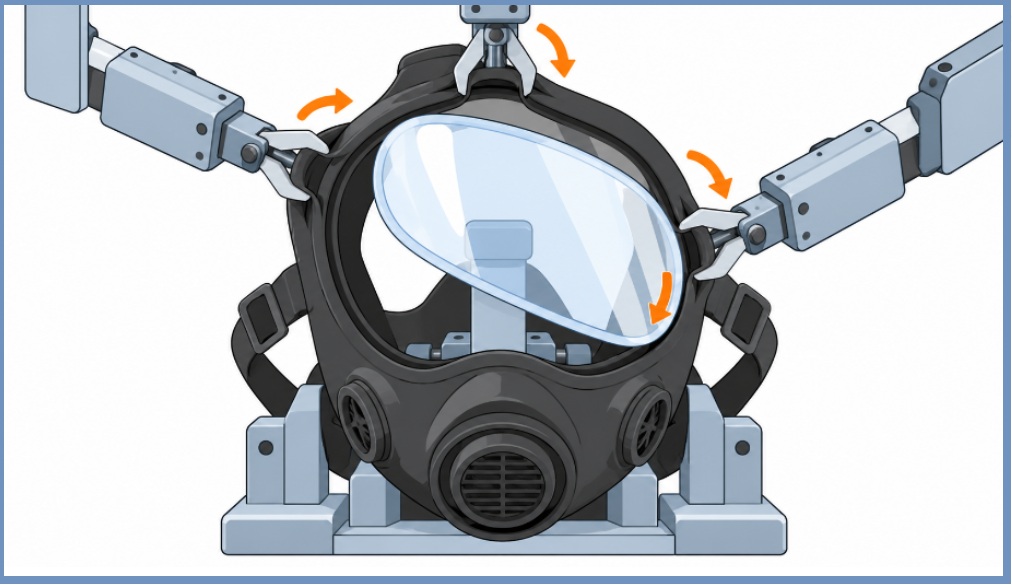
一度に大きく広げると、ゴムに無理な力がかかります。爪が深く入り過ぎれば表面を傷付け、浅ければ溝を十分に開けません。そこで、複数の爪を配置し、溝の周囲を少しずつ広げる機構を採用しました。
すべての爪を同時に動かすのではありません。レンズを入れる位置に合わせ、一つずつ順番に動かします。これは、熟練者が指先でゴムを少しずつめくりながら、レンズの縁を入れていく動作を、機械の動きに置き換えたものです。
レンズも真上から押し込むのではなく、最初はわずかに傾け、溝の一部へ差し込みます。そこを起点として、姿勢を徐々に水平へ戻しながら、周囲を順番にはめ込んでいきます。
レンズの位置や傾きが少しでもずれると、片側だけが深く入り、反対側が浮いてしまいます。その状態で無理に押し続けると、レンズの傷や割れだけでなく、ゴムの溝を傷める原因にもなります。
重要なのは、大きな力で押し切ることではありません。小さな力を、必要な場所へ、正しい方向から順番に加えることです。
レンズをはめ込んだ後には、接着剤を注入する工程があります。接着剤が少な過ぎれば密閉性が不足し、多過ぎれば溝からあふれます。防毒マスクでは密閉性が製品の機能に直結するため、見た目だけ整っていればよいというものではありません。
塗布状態は吐出量だけで決まりません。ノズルと溝との距離、ノズルの角度、移動速度、接着剤の粘度、周囲の温度なども影響します。始業直後と連続運転中では接着剤の状態が変わることもあり、一定量を吐出するだけでは安定しませんでした。
さらに、溝からあふれた接着剤は拭き取らなければなりません。強くこするとレンズ表面を傷付け、押し付け力が弱いと接着剤が残ります。同じ場所を何度も拭けば、除去するどころか薄く広げてしまうこともあります。
そのため、レンズのはめ込みだけを自動化の対象とせず、接着剤の注入量、ノズルの移動、拭き取り方向、押し付け力、拭き取り材の交換時期まで含めて、一つの工程として設計する必要がありました。
3.人の動作をそのまま機械で再現しても、安定した自動化にはならない
この経験から学んだのは、人の動作をそのまま機械で再現しようとしても、安定した自動化にはならないということです。
人は目で位置を確かめ、指先で力を感じ、途中の状態に応じて次の動きを変えています。そこで熟練作業を、「本体を保持する」「溝を広げる」「レンズを傾ける」「一部を差し込む」「周囲を順番にはめる」「接着剤を注入する」「余分な接着剤を拭き取る」という小さな動作に分解しました。
動作を細かく分けることで、どこで位置決めが必要なのか、どこで力を管理すべきなのか、どの状態をセンサーで確認すべきなのかが見えてきます。
自動化設計で大切なのは、人の手の形や動きをまねることではありません。熟練者が無意識に行っている判断を見つけ出し、それを機構、治具、センサー、制御条件へ置き換えることです。
柔らかいゴムと硬いレンズの組立は、力任せでは成功しません。ワークがどの方向へ逃げるのかを観察し、変形を抑えるだけでなく、必要な変形はうまく利用しながら、少しずつ正しい状態へ導く必要があります。
高難度自動化とは、複雑なロボットや高価な装置を使うことではありません。人には簡単に見える作業の中から、成功を左右している小さな判断と動作を見つけ、それを再現可能な仕組みに変えることなのです。
次回は、電子部品や半導体、コネクタなどの極小部品を、どのように供給し、つかみ、正しい姿勢で組み立てるのかを紹介します。
※本記事を執筆した専門家「森内 眞」が講師のセミナー 一覧